Därför misslyckas de flesta bin picking-robotar – och hur AI-baserad 3D-vision löser det
Bin picking – att låta en robot plocka enskilda detaljer ur en oordnad låda – låter enkelt i teorin: roboten hittar en detalj, räknar ut positionen och plockar den. I verkligheten fallerar många system om och om igen i produktion. Och orsaken är sällan mekanisk – det är visionsystemet.
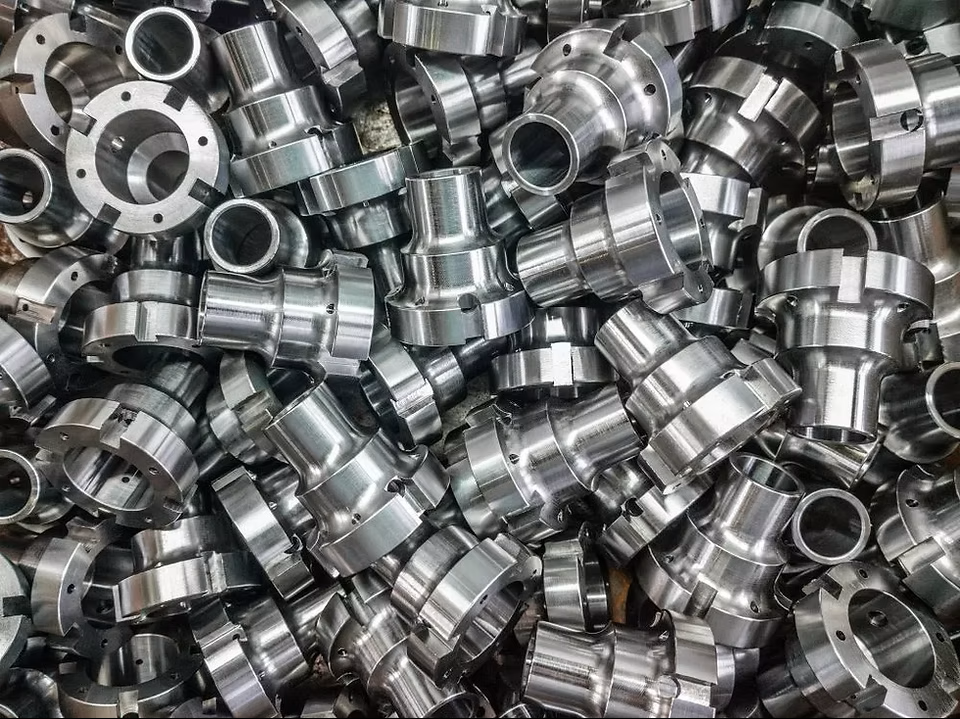
Bin picking är där vision möter fysik. Detaljer ligger staplade och vinklade, ytor är blanka, svarta, oljiga eller transparenta, och ljuset ändras under dagen. Sådant syns inte i labbmiljö, men det avgör om en cell fungerar dygnet runt eller stannar var tredje timme.
Varför de flesta bin picking-system fallerar
De flesta visionsystem mäter djup med hjälp av ljus – strukturerat ljus, lasertriangulering eller time-of-flight (ToF). De projicerar ljus för att beräkna avstånd, vilket fungerar i kontrollerad miljö men får problem på ett verkligt fabriksgolv.
- Ljuset ändras under dagen. System med strukturerat ljus projicerar mönster på detaljerna för att mäta djup. När omgivningsljuset skiftar – morgonsol genom takfönster, LED-reflexer mitt på dagen, skuggor på kvällen – bleknar eller förvrängs mönstren. Små ljusskillnader gör djupbilderna brusiga och ger felaktiga positioner, så roboten uppfattar lådan olika var tredje timme.
- Blanka, svarta och transparenta detaljer. Metall reflekterar det projicerade ljuset oförutsägbart, svarta detaljer absorberar det mesta av ljuset och transparenta detaljer släpper igenom det helt. Resultatet blir att kameran ser detaljer dubbelt, missar dem helt eller får roboten att plocka "spökdetaljer". Ett verkligt exempel: en fordonsunderleverantörs robot hittade blanka bultar på morgonen men fallerade på eftermiddagen när detaljerna blivit lätt oljiga.
- Stapling och ocklusion. Riktiga lådor är aldrig prydligt ordnade. Detaljer överlappar, lutar och skymmer varandra, och kameran ser bara delar av objekten. Traditionella djupsensorer kan inte rekonstruera hela geometrin ur ofullständig data, vilket ger felaktiga 3D-modeller och gör att roboten griper fel eller missar detaljer.
- Kalibreringsdrift och vibrationer. System med strukturerat ljus kräver exakt kalibrering. Vibrationer från transportörer, temperaturväxlingar eller en knuff vid underhåll flyttar riggen några millimeter – och när "visionen" inte längre matchar den verkliga lådan blir varje plock lite fel, tills någon måste kalibrera om och stoppa produktionen.
- Cykeltid och stillestånd. Fasta, ljusbaserade 3D-kameror ser lådan från en enda vinkel. Staplade eller undanskymda detaljer förblir oupptäckta, vilket tvingar fram omskanning eller att en operatör ingriper. Många celler kräver fortfarande övervakning i närheten.
Hur AI + 3D-vision löser det
I stället för att förlita sig på ljus för att beräkna djup handlar den AI-baserade metoden om att förstå geometri – att gå från att "se ljus" till att "förstå form".
- Lär sig från CAD, inte från ljus. En stereokamera fångar rumslig data från två synkroniserade vinklar. En AI-modell som tränats på CAD-data för de aktuella detaljerna vet redan hur varje detalj ska se ut i 3D – dess kanter, kurvor, hål och ytor. När roboten tittar i lådan matchas det den ser mot de inlärda formerna, även när detaljerna är delvis täckta, roterade eller överlappande. Det kallas geometribaserad perception.
- Oberoende av ljus. Eftersom systemet lär sig former i stället för nyanser spelar ljuset ingen roll. Det fungerar lika bra intill fönster, under lysrör eller bredvid en svetslinje – utan projicerat ljus, infrarött eller kalibreringsburar. Det fungerar därför lika väl inom kosmetik, fordon och elektronik, där reflektioner, transparens och varierande ljus är vanliga.
- Precision genom verklig 3D-förståelse. Där vanliga 3D-kameror räknar ut ett enda djupvärde per pixel bygger AI:n en tät geometrisk representation av varje detalj och förstår var objekten börjar och slutar och hur de är orienterade. Det gör att roboten kan beräkna stabila 6D-poser (position och rotation) i realtid, typiskt inom cirka 200 millisekunder – vilket ger kortare cykler och färre omtag.
Traditionell kontra AI-baserad 3D-vision
| Problem | Traditionell 3D-vision | AI-baserad 3D-vision |
|---|---|---|
| Ljusvariation | Instabil, kräver ofta omkalibrering | Fungerar i alla ljusförhållanden |
| Blanka/transparenta detaljer | Saknad data, brus | Tydlig geometri och pose |
| Staplade detaljer | Förväxlar poser | AI separerar enskilda detaljer |
| Kalibreringsdrift | Kräver regelbunden omjustering | Mekaniskt stabil rigg |
| Cykeltid | 6–10 s typiskt | 2–8 s typiskt (≈200 ms prediktion) |
I en fabrik i Sydkorea minskade felaktiga detekteringar med 90 % och den genomsnittliga cykeltiden med 40 % efter bytet till AI-baserad vision – vilket möjliggjorde verklig produktion dygnet runt utan manuella omstarter.
Mer än bara bin picking
Exakt geometrisk perception öppnar för mer än plockning:
- Sortering av blandade eller slumpvis placerade detaljer.
- Kabel- och wirehantering för flexibla komponenter.
- Kitting och montering i mer avancerad automation.
Ett system som först driftsattes för bin picking kunde senare användas för att placera transparenta flaskor i förpackningslinjen – utan ny belysning, kalibrering eller hårdvara, enbart genom att träna om AI:n.
Vad det betyder för er
Bin picking är fortfarande en av de svåraste perceptionsuppgifterna inom automation. Genom att lära sig geometri i stället för att förlita sig på ljus blir plockningen stabil, snabb och exakt – oavsett ljus, material och bransch. Som partner till Cambrian Robotics hjälper vi på SE Automation er att bedöma om er plockapplikation är redo för produktion. Kontakta oss så tittar vi på ert flöde tillsammans.
Källa: Cambrian Robotics.